센서를 연결하고 채널 설정을 열면 감도를 입력하는 칸이 나온다. 교정성적서에 적힌 숫자를 옮겨 넣고 단위를 고르면 끝날 것 같지만, 측정을 시작한 뒤에야 값이 열 배 크거나 하중을 올리지 않았는데도 숫자가 남는 경우가 있다. 파형은 제법 그럴듯하게 움직여서 배율이 틀렸다는 사실을 바로 알아차리기도 어렵다.
여기서 먼저 볼 것은 감도 숫자 옆의 단위다. 가속도센서의 100 mV/g와 로드셀의 2 mV/V는 모두 출력이 얼마나 나오는지 알려주지만, 물리량으로 되돌리는 계산에는 서로 다른 정보가 필요하다. 전류 출력 센서에서는 4 mA가 측정 범위의 시작점이라는 조건까지 들어간다.
Open Tech Bench의 센서 감도와 출력을 바탕으로 이 환산 과정을 따라가 보자. 아래 숫자는 원리를 확인하기 위해 정한 설명용 조건이다. 실제 채널에는 해당 센서의 교정값과 측정 체인의 설정을 적용해야 한다.
감도를 넣기 전에 영점부터 따로 적어둔다
관심 범위에서 출력이 직선에 가깝게 변한다면, 출력은 ‘영점 출력 + 감도 × 물리량’으로 쓸 수 있다. 전기 출력을 y, 물리량을 q, 영점 출력을 y₀, 감도를 S라고 놓으면 y = y₀ + S·q가 된다. 측정한 출력을 물리량으로 되돌릴 때는 q = (y − y₀)/S를 사용한다.
이 식에서 영점과 감도를 나누어 보는 이유가 있다. 무부하 상태에서 값을 0으로 맞추면 직선의 시작 위치를 옮길 수 있지만, 하중이나 진동이 커질 때 출력이 증가하는 기울기까지 바뀌지는 않는다. 영점이 잘 맞는 채널에서도 감도 설정이 틀리면 측정값은 입력이 커지는 만큼 계속 어긋난다.
예를 들어 가속도센서의 공칭 감도는 100 mV/g인데 개별 교정성적서에는 99.2 mV/g가 적혀 있다고 하자. 영점을 확인할 수 있는 출력단에서 무입력 출력이 +3 mV였고, 측정 중 같은 출력단의 전압이 500 mV였다면 실제 신호 변화는 497 mV다.
이를 교정 감도로 나누면 (500 − 3)/99.2 = 약 5.01008 g가 된다. 영점을 빼지 않고 교정 감도만 적용하면 약 5.04032 g이고, 공칭 감도로 단순히 나누면 5 g다. 숫자가 비슷하게 나와도 어떤 값을 보정했는지는 서로 다르다.
이 예제의 3 mV는 해당 출력단에서 직접 확인할 수 있다고 가정한 영점이다. 앞단에서 AC 결합으로 DC 성분을 제거했다면, 뒤에서 읽은 신호에 그 값을 임의로 다시 빼서는 안 된다. 영점을 확인한 위치와 실제로 데이터를 받는 위치를 함께 남겨야 계산을 재현할 수 있다.
100 mV/g에서 0.5 V가 나오면
감도가 100 mV/g라면 가속도 1 g 변화에 출력이 100 mV 변한다는 뜻이다. 바이어스와 영점이 처리된 신호가 0.5 V라면 먼저 500 mV로 단위를 맞춘 뒤 100 mV/g로 나눈다. mV가 소거되면서 5 g가 남는다.
V 단위로 계산해도 같다. 감도를 0.100 V/g로 바꾸면 0.5 V ÷ 0.100 V/g = 5 g다. 설정 화면에서 감도값을 100으로 입력할지 0.100으로 입력할지는 선택한 감도 단위에 달려 있다. 숫자만 복사하면 이 단계에서 천 배의 배율 차이가 생길 수 있다.
가속도를 m/s²로 표시하고 싶다면 표준중력가속도 9.80665 m/s²를 단위 변환에 사용한다. 5 g는 49.03325 m/s²에 해당한다. 이 변환값을 특정 장소의 실제 중력을 측정한 결과로 해석할 필요는 없다.
또 하나 남겨야 할 정보는 신호의 측정 지표다. 0.5 V가 순간값이면 5 g도 순간값이고, 0.5 V RMS라면 환산한 결과도 5 g RMS다. 원래 전압이 Peak였는데 계산 뒤에 RMS라는 이름을 붙이면 감도 환산은 맞아도 최종 결과의 의미가 바뀐다.
IEPE 가속도계처럼 출력에 DC 바이어스가 함께 있는 경우에는 전원 상태를 나타내는 전압과 진동 신호를 구분해야 한다. 전체 전압이 10.5 V라고 해서 곧바로 감도로 나누기보다, 입력단이 바이어스를 어떻게 처리하고 어떤 성분을 기록하는지부터 확인한다. 이 구분을 해두면 채널 상태 점검에 사용하는 전압과 진폭 계산에 사용하는 전압을 혼동할 일이 줄어든다.
높은 감도에서 작은 신호가 잘 보이는 이유
같은 5 g를 측정할 때 100 mV/g 센서는 0.5 V, 10 mV/g 센서는 0.05 V를 낸다. 출력 전압만 보면 높은 감도 쪽에서 같은 움직임이 더 크게 보인다. DAQ 입력환산 전압 잡음을 설명용으로 1 mV RMS라고 두면 이 차이를 물리량 단위에서도 확인할 수 있다.
100 mV/g에서는 1 mV ÷ 100 mV/g = 0.01 g RMS이고, 10 mV/g에서는 0.1 g RMS다. 같은 전압 잡음이 측정 결과에 섞인다는 조건에서는 높은 감도가 작은 가속도 변화를 읽는 데 도움이 된다. 실제 센서를 비교할 때는 센서 자체 잡음과 측정 대역도 함께 봐야 한다.
반대로 DAQ가 받아들일 수 있는 신호 Peak가 ±5 V라면 전압으로 계산한 여유는 각각 ±50 g와 ±500 g다. 감도가 높은 센서는 작은 입력을 크게 보여주는 만큼 같은 입력 범위를 더 빨리 채운다. 충격처럼 짧은 순간의 Peak가 큰 시험에서는 평소 RMS만 보고 감도를 고르면 포화를 놓치기 쉽다.
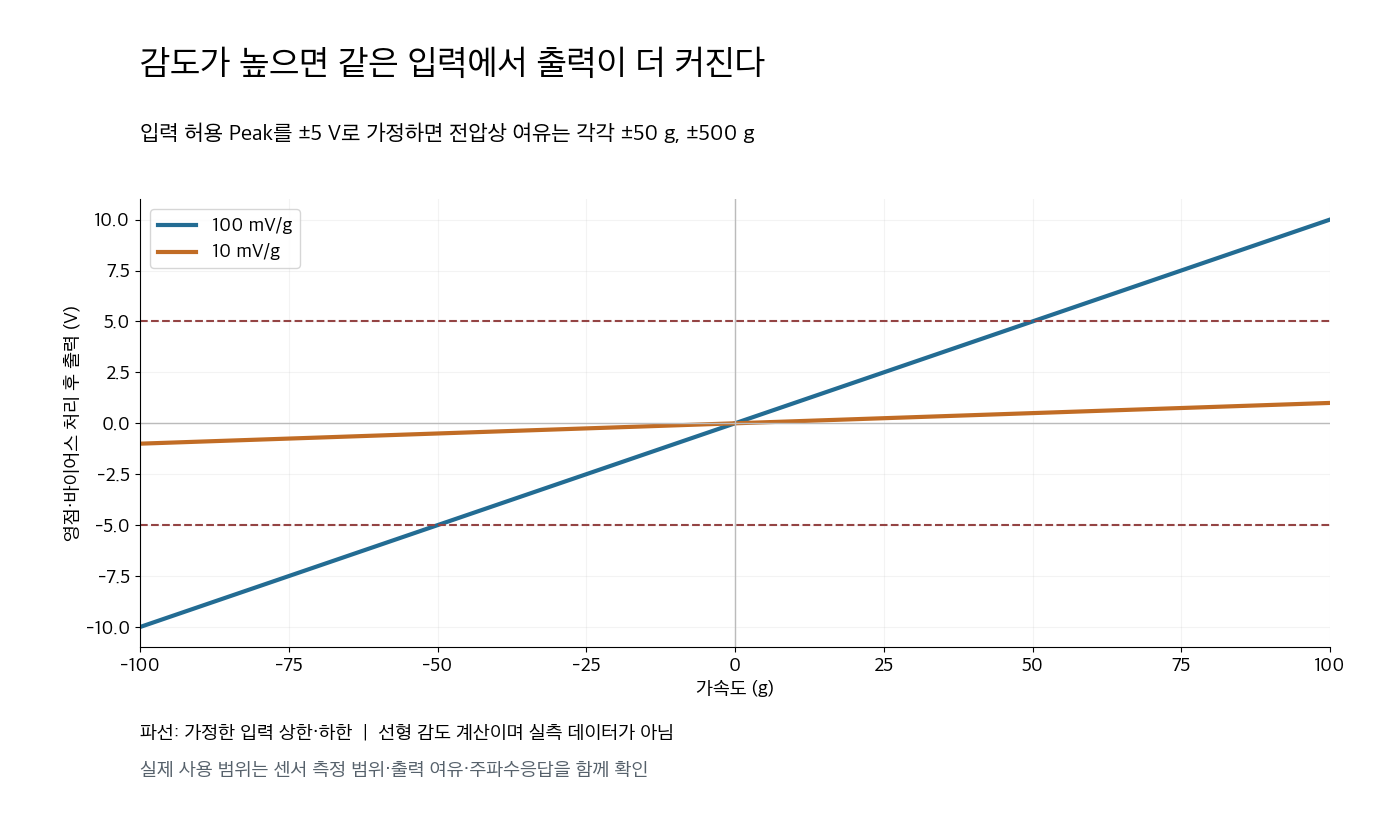
그림은 선형 감도만 적용한 설명용 계산이다. 점선 밖에서는 가정한 ±5 V 입력 범위를 넘는다. 센서의 자체 측정 범위나 과부하 사양을 반영한 사용 가능 범위가 아니므로 실제 허용값은 별도로 확인해야 한다.
센서의 안전 과부하와 정상 측정 범위도 나누어 읽는다. 큰 충격을 받고 파손되지 않았더라도 그 순간의 출력이 정확히 기록됐다는 뜻은 아니다. 최소 관심 신호와 예상 최대 Peak를 먼저 적어두면, 작은 신호를 읽을 여유와 큰 신호를 받을 여유를 같은 조건에서 비교할 수 있다.
2 mV/V에는 여기전압과 정격 하중이 따라온다
로드셀의 정격 출력이 2 mV/V라면 여기전압 1 V당 정격 하중에서 약 2 mV의 출력이 생긴다는 뜻이다. 여기서 V는 로드셀 브리지에 공급하는 여기전압이다. 가속도센서의 mV/g처럼 물리량 한 단위가 분모에 들어 있지 않으므로 정격 하중도 알아야 힘을 구할 수 있다.
정격 하중 10 kN, 정격 출력 2 mV/V인 로드셀에 5 V를 공급한다고 하자. 정격 하중에서 영점을 제외한 출력은 2 mV/V × 5 V = 10 mV다. 실제로 영점을 보정한 출력이 4 mV였다면 정격 출력의 40%이므로 선형 가정에서 하중은 4 kN이다.
비율 출력으로 계산하면 중간 단위가 더 잘 보인다. 4 mV를 실제 여기전압 5 V로 나누면 0.8 mV/V다. 이를 정격 출력 2 mV/V로 나눈 비율 0.4에 정격 하중 10 kN을 곱하면 같은 결과를 얻는다.
DAQ가 이미 0.8 mV/V를 반환하고 있다면 그 값을 다시 5 V로 나누지 않는다. 반대로 원시 출력 4 mV를 받아놓고 mV/V 데이터로 취급하면 여기전압에 해당하는 배율 차이가 들어간다. 원시 전압, 비율 출력, 힘 중 어느 단계의 데이터를 보고 있는지 채널 단위와 함께 확인해야 하는 이유다.
같은 4 kN을 유지하면서 여기전압을 2.5 V로 낮추면 이상적인 출력은 2 mV로 줄어든다. 실제 여기전압으로 정규화한 결과는 여전히 0.8 mV/V이므로 힘은 그대로 4 kN이어야 한다. 공급기에서 설정한 전압과 센서 단자에 도달한 전압이 다르면 이 계산의 전제가 달라진다. 배선 전압 강하와 여기 감지선의 역할은 이 지점에서 중요해진다.
감도 환산 뒤에도 확인할 것이 남는다
전압을 감도로 나누는 계산은 관심 대역에서 감도를 일정하게 취급할 수 있다는 조건을 포함한다. 교정성적서의 한 주파수에서 얻은 감도를 입력했다고 해서 모든 주파수의 크기와 위상까지 같은 정확도로 맞는 것은 아니다. 주파수응답과 필터 조건을 함께 확인한다.
가속도센서를 자석이나 접착층으로 고정하면 센서와 장착부가 함께 움직이는 특성이 달라질 수 있다. 로드셀에서는 힘이 센서를 지나가는 경로, 편심, 지그 마찰이 결과에 영향을 준다. 계산에 넣은 감도는 같아도 설치 조건이 바뀌면 측정하려던 물리량이 센서에 전달되는 과정부터 달라진다.
전하 출력 센서는 앞단의 변환 계수까지 포함해야 한다. 감도가 10 pC/g이고 전하증폭기 변환 계수가 0.01 V/pC라면 체인 감도는 0.1 V/g다. 이후의 전압을 이 값으로 나누되, 사용한 증폭기 범위와 시간상수도 함께 기록한다.
펄스 출력에서는 전압 진폭보다 개수와 시간이 환산의 기준이 된다. 회전당 유효 펄스가 60개이고 초당 300개를 세었다면 초당 5회전, 즉 300 rpm이다. 엔코더의 PPR 표기와 카운터의 실제 count/rev가 같은 기준인지 확인해야 계수 방식에 따른 배율 오류를 피할 수 있다.
채널을 설정한 뒤에는 알려진 입력 한 점으로 단위와 부호를 확인하고, 가능하면 범위 안의 다른 점도 비교해보자. 원시 신호와 환산 결과를 함께 남겨두면 영점을 바꾼 것인지 감도를 바꾼 것인지 나중에도 추적하기 쉽다. 이 흐름을 실제 센서 연결로 이어볼 때는 아래 두 글이 도움이 된다.
로드셀에서는 힘이 전달되는 경로까지 따라가 본다
로드셀 글은 힘이 탄성체를 변형시키고, 스트레인 게이지의 저항 변화가 브리지 출력으로 이어지는 과정을 설명한다. 감도식을 이해한 뒤 읽으면 센서에 왜 여기전압이 필요한지, 작은 출력 전압 앞에 증폭기와 ADC가 어떻게 놓이는지 연결해서 볼 수 있다.
글의 계산 예제는 정격 100 N, 정격 출력 2 mV/V, 여기전압 5 V인 설명용 로드셀이다. 정격 출력은 10 mV이며, 힘 1 N당 비율 출력의 기울기는 0.020 mV/V다. 여기서는 영점 출력도 0.010 mV/V로 따로 주어진다.
하중 상태에서 0.510 mV/V를 읽었다면 영점을 빼고 (0.510 − 0.010)/0.020 = 25 N으로 계산한다. 5 V 여기에서 실제 전압으로 보면 영점이 0.050 mV, 하중 상태가 2.550 mV다. 같은 계산을 서로 다른 단위에서 검산해볼 수 있는 예제다.
영점을 빼지 않으면 25.5 N이 나온다. 앞에서 본 감도와 영점의 차이가 실제 힘 계산에서 어느 항에 들어가는지 확인해보면 좋다. 무부하에서 표시만 0으로 맞춘 뒤 교정 계수나 단위가 맞는지 확인하지 않는 경우를 구분하는 데도 도움이 된다.
이 글에서는 하중 작용선과 편심, 병렬 하중 경로도 함께 다룬다. 지그 일부가 힘을 대신 받거나 접촉면에서 마찰이 생기면 센서가 읽는 힘과 시험에서 알고 싶은 힘이 달라질 수 있다. 전압 출력이 안정적이라는 이유만으로 설치가 잘됐다고 판단하기 어려운 부분이다.
배선에서는 여기선·출력선·감지선이 각각 어떤 역할을 하는지 확인하고, 사양에서는 비선형성·히스테리시스·반복성·크리프를 나누어 읽을 수 있다. 처음에는 환산 예제를 계산해본 뒤 자신의 센서 배선도와 교정성적서를 나란히 놓고 읽어보면 연결하기가 편하다.
로드셀(Load Cell)이란? 하중을 mV/V 출력으로 바꾸는 원리와 선택 | OPEN TECH BENCH
탄성체와 브리지로 힘을 읽는 로드셀의 원리, 감도·영점·설치 방향·배선·대역폭을 설명하고 원시 출력에서 N으로 환산합니다.
opentechbench.com
4–20 mA에서는 시작 전류와 전원 여유를 함께 계산한다
전류 루프 글로 넘어가면 출력 단위가 전압에서 전류로 바뀐다. 4–20 mA가 0–100 °C에 대응하도록 설정돼 있다면 전체 변화 폭은 16 mA다. 따라서 온도는 (I − 4 mA)/16 mA × 100 °C로 계산하며, 12 mA는 50 °C에 해당한다.
압력 범위가 0–1 MPa라면 같은 12 mA는 0.5 MPa가 된다. 전류값만으로 온도인지 압력인지 알 수 없으므로 송신기에 설정한 물리량 범위가 필요하다. 4 mA를 빼지 않고 20 mA로 나누면 시작점부터 어긋나는 이유도 이 두 점 환산으로 설명할 수 있다.
전압 입력 DAQ에서 전류를 읽는 예제로는 250 Ω 부담저항을 사용한다. V = I·R에 따라 4 mA는 1 V, 12 mA는 3 V, 20 mA는 5 V가 된다. 3 V를 측정했다면 먼저 250 Ω으로 나누어 12 mA를 얻고, 그 뒤 물리량 환산식을 적용한다.
저항이 정확히 250 Ω이라는 가정도 검토할 수 있다. 실제 저항이 250.25 Ω인데 계산에는 250 Ω을 쓰면 실제 20 mA를 20.02 mA로 읽는다. 0–100 °C 범위에서는 100.125 °C가 되어 저항 차이만으로 +0.125 °C의 끝점 오차가 생긴다. 전체 센서 정확도와 별개로 수신단에서 추가되는 오차다.
전류를 유지할 전원 여유도 필요하다. 글의 예제처럼 전원이 24 V, 송신기의 최소 동작 전압이 12 V이고 배선 왕복 저항 100 Ω에 부담저항 250 Ω이 연결돼 있다면, 20 mA에서 저항에 걸리는 전압은 7 V다. 송신기에는 17 V가 남으므로 가정한 최소값보다 5 V 여유가 있다.
배선 왕복 저항이 500 Ω으로 커지면 전체 750 Ω에서 15 V가 떨어지고 송신기에 9 V만 남는다. 이 조건에서는 20 mA가 정상적으로 유지된다고 가정하기 어렵다. 전류 방식이 배선 전압 강하에 대응할 수 있는 범위가 어떻게 정해지는지 직접 계산해볼 수 있다.
마지막으로 0 mA를 읽었을 때는 단선뿐 아니라 전원과 접속 상태도 함께 확인한다. 범위 밖 진단 전류의 규칙은 장치 문서에 따르며, 250 Ω을 연결한 0–5 V 입력은 20 mA에서 이미 상한에 닿는다. 실제 결선을 검토할 때 이 글의 전압·전력 표와 전압 예산 계산을 옆에 두면, 환산식만 맞추고 놓치기 쉬운 조건까지 확인할 수 있다.
4–20 mA 전류 루프란? 센서 신호 전송·부담저항·루프 전원의 원리 | OPEN TECH BENCH
4–20 mA 신호를 전압·물리량으로 환산하고 부담저항, 배선 전압 강하, 전원 여유와 단선 진단의 한계를 계산합니다.
opentechbench.com
'기술' 카테고리의 다른 글
| Peak와 RMS가 다르게 보이는 이유: 파고율·파형율과 펄스 측정 읽기 (0) | 2026.10.21 |
|---|---|
| ADC는 전압을 어떻게 숫자로 바꿀까: 코드 간격·입력 범위·포화 읽기 (0) | 2026.10.20 |
| FFT 설정을 바꿔가며 읽는 법: 샘플링 작업대에서 Alias·누설·PSD 비교하기 (0) | 2026.10.19 |
| 진동센서와 가속도센서의 차이: 같은 움직임을 변위·속도·가속도로 읽으면 (0) | 2026.10.18 |
| 아날로그 신호와 디지털 신호의 차이: 매끄러운 그래프 뒤의 샘플과 ADC (0) | 2026.10.17 |


